|
|
|
|
|
Biomimetics:分析瓢虫腿的结构和功能并设计制造一种用于机器人应用的简化腿结构 |
|
|
论文标题:Analysis of Structure and Function of Ladybird Leg and Subsequent Design and Fabrication of a Simplified Leg Structure for Robotic Applications
论文链接:https://www.mdpi.com/2313-7673/9/3/184
期刊名:Biomimetics
期刊主页:https://www.mdpi.com/journal/biomimetics
导读
瓢虫等昆虫依靠足垫上刚毛产生的分子间作用力,能够在多种表面实现垂直或倒立行走。本研究基于聚二甲基硅氧烷 (PDMS) 仿生刚毛黏附结构,结合瓢虫腿部形态与运动学分析 (通过3D X射线显微镜与高速显微镜观察肌腱位置),设计并3D打印了含销钉关节的简化瓢虫腿结构。研究初步验证了此类仿生瓢虫腿在水平、倾斜或垂直表面上实现小型机器人吸附/脱离的可行性与应用潜力。
主要内容
为开发仿昆虫步行机器人,本研究使用高速显微镜观测了成年瓢虫 (Coccinella septempunctata) 在三节跗节支撑下的行走过程,并对其从接触到脱离光滑表面的动作序列进行了记录,归纳出七种步态模式。观察发现,瓢虫行走时并非将跗节垫片 (T1、T2) 完全贴附于基底,而仅使用其1/2至1/4的接触面积,以实现行走过程中的平稳质心转移。腿部初始运动可分为四类:单独抬起T2、单独抬起T3、单独抬起T1,及同时抬起T1、T2和T3。
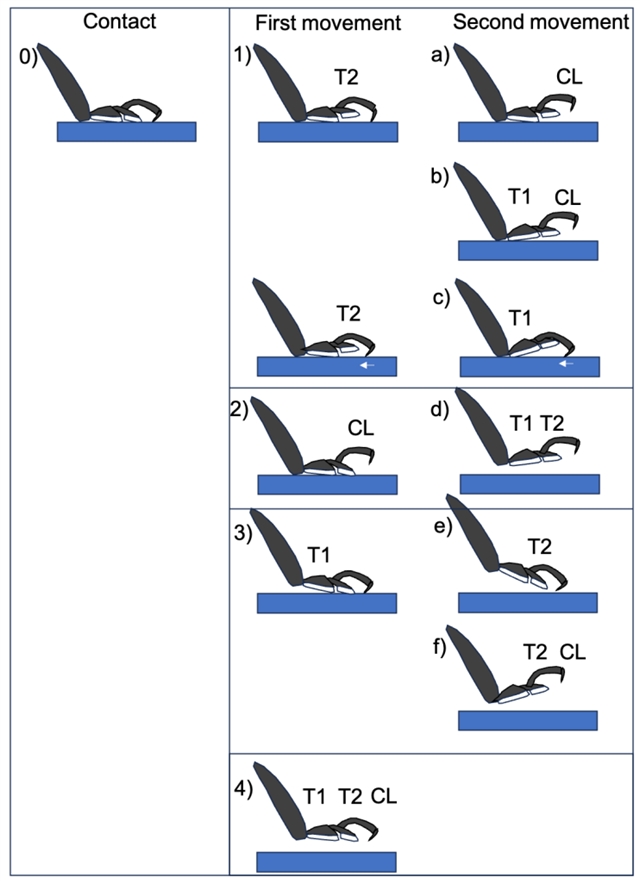
图1. 瓢虫足部与基质分离时跗节的运动类型
在完成瓢虫腿部形态与肌腱排列研究的基础上,项目下一步设计了基于真实瓢虫腿的简化结构。最初采用纸管与吸管搭建了基础模型,将昆虫腿部的复杂关节简化为销钉连接,并以线模拟肌腱。通过分析销钉连接构件的运动,归纳出两种独立的运动模式,分别对应跗节与基底表面的吸附与脱离,且与真实瓢虫的运动高度吻合:
•吸附模式:跗节元件T2先向下运动 (通过T1–T2销钉转动),随后T1向下运动 (通过T1–胫节销钉转动),便于吸附平面,尤其适用于曲面或圆柱面;
•脱离模式:顺序相反,T2先抬起,随后T1抬起,实现跗节从基底表面的脱离。
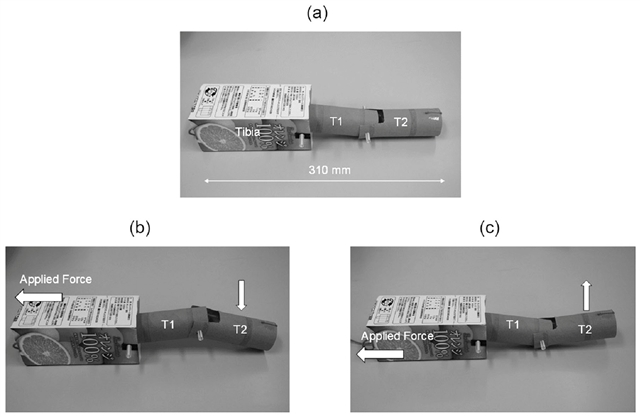
图2. 基本的纸板铰接模型,包含:(a) 膝盖部件 (T1 和 T2);(b) T2 元素向下移动,随后 T1 移动 (连接);以及 (c) T2 向上移动,随后 T1 移动 (分离)
基于前期纸板模型积累的经验,研究利用CAD软件Rhinoceros 5设计了一款基于瓢虫腿部结构的销钉连接仿生腿。该设计经过多轮迭代与优化,最终版本如图所示。为便于后续集成PDMS黏附结构,在两个跗节元件底面增加了方形垫片。
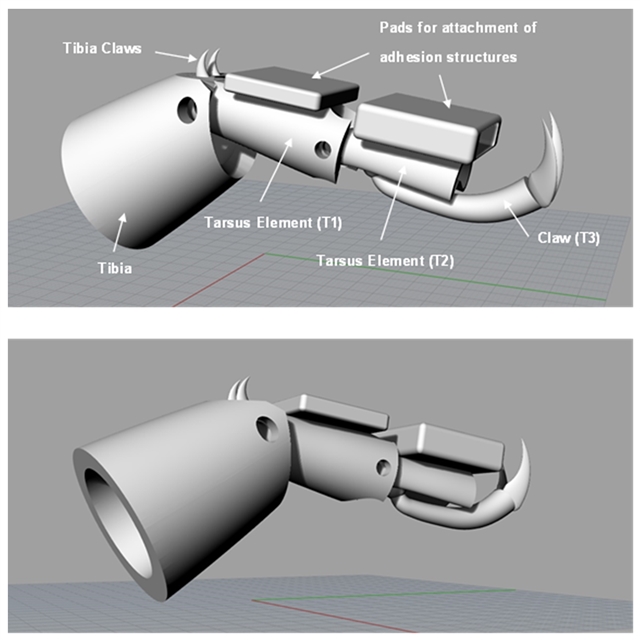
图3. 最终版简化瓢虫腿部CAD结构设计图
在完成仿生腿的组装及PDMS黏附结构集成后,利用小型伺服电动拉伸试验机 (IMADA) 开展了脱离力测试实验。测试时,胫节垂直固定于夹具中,跗节置于倾斜台面,黏附结构与测试基底贴合。基底以双面胶固定于斜台,横梁以25 mm/min的速度向上位移 (单轴拉伸),直至跗节脱离基底,力值由50 N传感器记录。
实验分为两步:先测试无黏附条件下克服重力与摩擦所需的抬升力;再以经丙酮、乙醇和去离子水依次超声清洗的玻璃载玻片为基底,测试黏附脱离力。此外,还考察了改变胫节与基底夹角 (通过调整斜台角度) 对脱离力的影响。
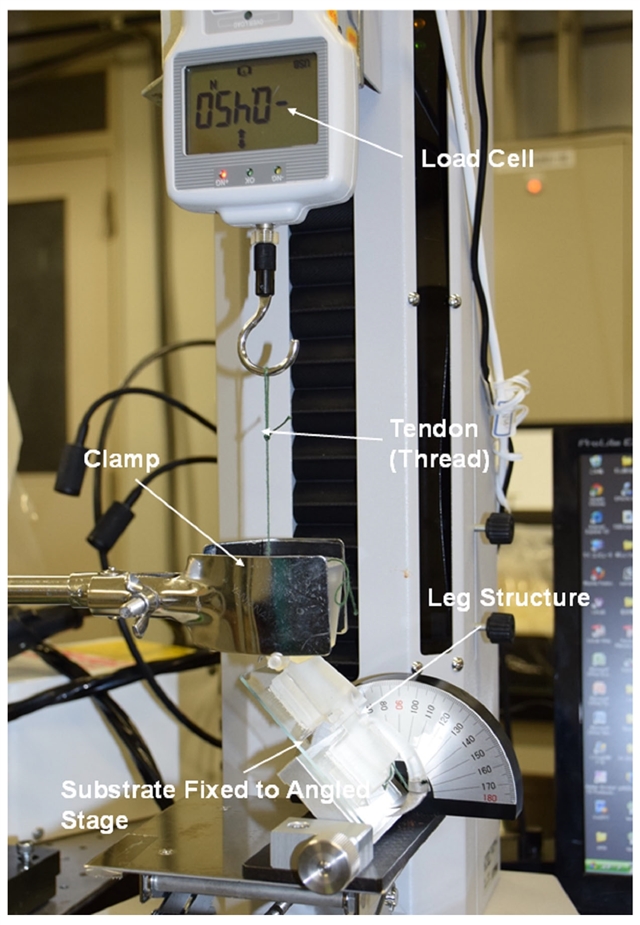
图4. 用于测量粘附力/提升力的实验装置
为模拟实际应用中可能遇到的潮湿环境,实验在清洁玻璃表面引入水滴,评估湿态条件对脱离力的影响,并与干态结果进行对比。此外,研究还采用了厚度1 mm、硬度50 Shore A的硅橡胶软基底 (固定于玻璃载玻片,清洁方式同玻璃),重点考察仿生腿的爪部 (尤其是胫节元件上的爪) 在脱离过程中能否刺入软表面,从而发挥杠杆或锚定作用。
文章总结
本研究通过3D X射线显微镜与高速显微镜,深入解析了瓢虫腿的形态与功能,首次发现瓢虫腿部存在双肌腱结构 (不同于苍蝇),可能参与跗节T2 (及T3) 的垂直运动或旋转。基于此,研究设计并制备了销钉连接的简化仿生腿,实现了与真实瓢虫腿相似的功能与肌腱配置。集成PDMS黏附结构后,跗节垫在干、湿表面均表现出强黏附力 (部分超过6 N),足以支撑小型机器人重量,且通过远程控制线性驱动可实现成功脱离。
综上,本研究验证了基于瓢虫腿的简化结构在小型机器人吸附/脱离操作中的应用可行性。
原文出自 Biomimetics 期刊
Mercer, C.; Hosoda, N. Analysis of Structure and Function of Ladybird Leg and Subsequent Design and Fabrication of a Simplified Leg Structure for Robotic Applications. Biomimetics 2024, 9, 184.
期刊介绍
主编: Prof. Dr. Stanislav N. Gorb, University of Kiel, Germany
Biomimetics (ISSN 2313-7673) 是一个国际型开放获取英文学术期刊,致力于发表仿生学与仿生技术领域的最新研究成果。期刊内容从生物体的基本机制出发,深入探讨生物特性在人类应用领域中的转化与应用。本刊旨在为材料科学、机械工程、纳米技术以及生物医学领域的研究人员搭建高水平的交流平台,鼓励通过生物启发式设计解决复杂问题,推动工程技术与生物医学领域的可持续创新。期刊已被Scopus, SCIE (Web of Science), PubMed, PMC, Ei Compendex, CAPlus / SciFinder等数据库收录。
2025 Impact Factor: 4.2
2025 CiteScore: 6.2
Time to First Decision:13.5 days
Acceptance to publication:3.5 days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。