|
|
|
|
|
基于预测强化学习的仿生自主系统目标跟踪控制 | MDPI Biomimetics |
|
|
论文标题:Target-Following Control of a Biomimetic Autonomous System Based on Predictive Reinforcement Learning
论文链接:https://www.mdpi.com/2313-7673/9/1/33
期刊名:Biomimetics
期刊主页:https://www.mdpi.com/journal/biomimetics
文章亮点
仿生自主无人系统在水下探测、集群作业中具有重要应用价值,本文受自然界鱼群集群游动降低能耗的机理启发,面向仿生自主系统提出一种基于预测强化学习的目标跟随控制方法,将预测机制融入深度确定性策略梯度,在不增加状态维度的前提下有效抑制跟踪超调,解决水下强非线性系统运动滞后带来的稳定问题,同时设计非线性模型预测控制器作为备选方案形成双控制器互补架构。
研究过程
由于仿生自主无人系统凭借高机动性与良好生物亲和性成为新一代水下无人系统的重要方案,而当前目标跟随控制面临运动模型强非线性易导致超调震荡等难题。因此本文建立领航-跟随运动模型,对状态空间归一化缩放、设计多目标奖励函数并通过预测多步状态抑制超调,同时设计以运动模型为基础的非线性模型预测控制方法,作为辅助控制器。经定点、动态轨迹、多机协同三类仿真验证,所提方法在跟踪精度与转向抗超调能力上优于传统方案。
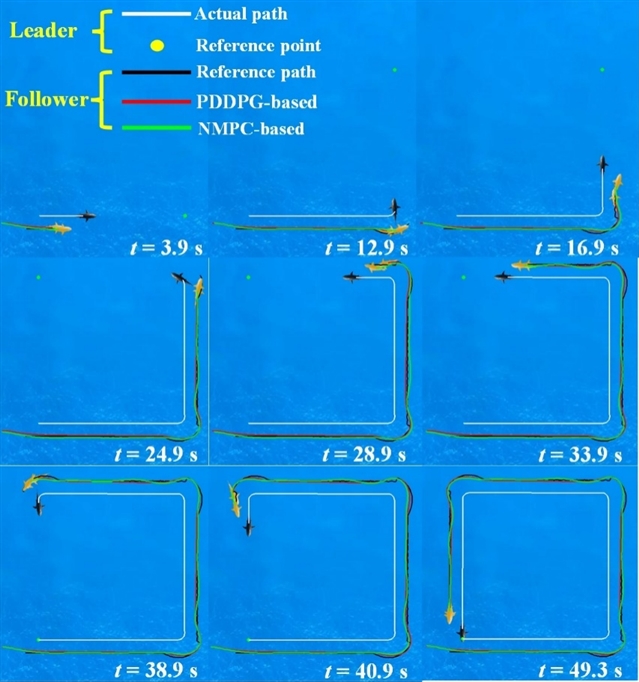
图示:仿生机器鱼协同跟踪序列
讨论总结
本文将预测机制与深度强化学习结合应用于仿生自主无人系统目标跟随控制,所提方法在不增加状态维度的前提下解决了运动非线性带来的跟踪超调问题,双控制器架构可灵活切换兼顾适应性与稳定性,从鱼群运动学层面为后续行为层控制、三维协同等复杂水下集群任务奠定基础,成果不仅丰富了强化学习在仿生无人系统领域的研究,也为水下无人系统集群探测、海洋环境监测、水下协同作业等实际应用提供了技术方案。
原文出自 Biomimetics 期刊:
Wang, Y.; Wang, J.; Kang, S.; Yu, J. Target-Following Control of a Biomimetic Autonomous System Based on Predictive Reinforcement Learning. Biomimetics 2024, 9, 33.
期刊介绍
主编: Prof. Dr. Stanislav N. Gorb, University of Kiel, Germany
Biomimetics (ISSN 2313-7673) 是一个国际型开放获取英文学术期刊,致力于发表仿生学与仿生技术领域的最新研究成果。期刊内容从生物体的基本机制出发,深入探讨生物特性在人类应用领域中的转化与应用。本刊旨在为材料科学、机械工程、纳米技术以及生物医学领域的研究人员搭建高水平的交流平台,鼓励通过生物启发式设计解决复杂问题,推动工程技术与生物医学领域的可持续创新。期刊已被Scopus, SCIE (Web of Science), PubMed, PMC, Ei Compendex, CAPlus / SciFinder等数据库收录。
2025 Impact Factor: 4.2
2025 CiteScore: 6.2
Time to First Decision:13.5 days
Acceptance to publication:3.5 days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。