期刊名:Robotics
期刊主页:https://www.mdpi.com/journal/robotics
如何在现有研究领域内,找到一个合适的论文选题?本期为您推荐专题“自主探索机器人”的相关文章,提供更多论文选题灵感。
论文一
带约束的机器人张力感知运动规划
https://doi.org/10.3390/robotics14020011
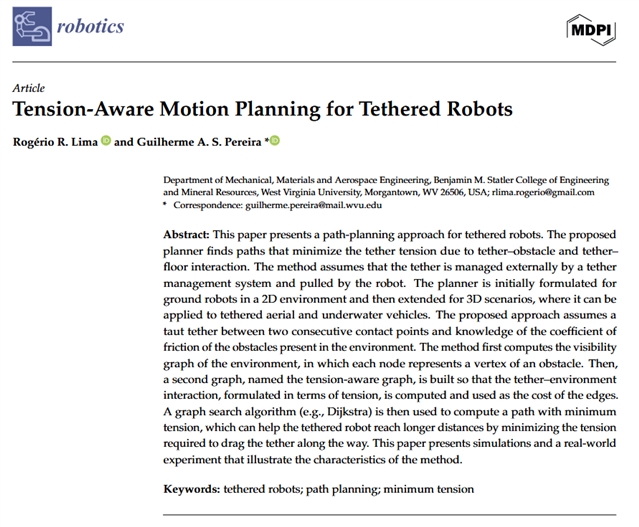
本文提出了一种适用于系绳机器人的路径规划方法。
选题方向参考
本文提出了一种适用于系绳机器人的新型路径规划方法。作者通过模拟和实际实验对二维环境中的路径规划方法进行了验证,尽管如此,“节点内”(intra-node)这一项会抑制路径变长,并且如仿真所示,它能够在较长距离上间接地最小化路径长度。未来,可以将这种方法应用于为采矿检查任务中的载人无人机和地面机器人规划路径。
论文二
用于遥控汽车式移动机器人的量子隐形传态概念
https://doi.org/10.3390/robotics14030025
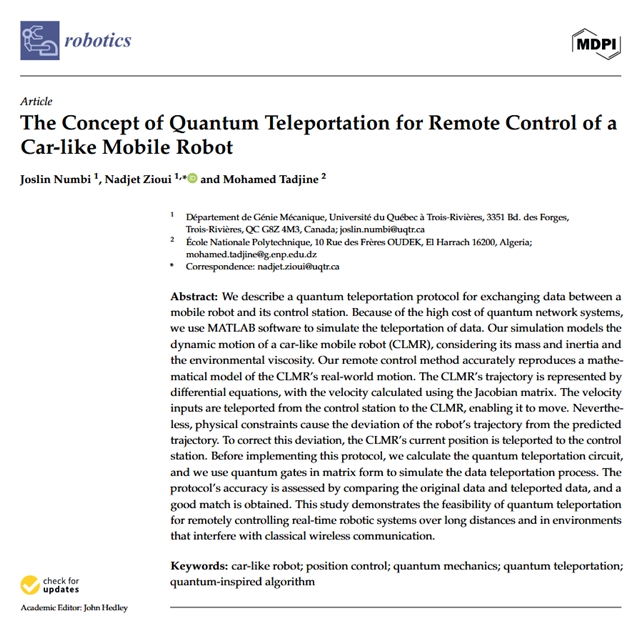
本文描述了一种量子传输协议,用于实现移动机器人与其控制站之间的数据交换。
选题方向参考
由于量子计算机的构建和维护成本较高,导致目前缺乏这类计算机。因此,未来可以制造真正的量子传输电路,以驱动物理机器人,从而显著提高它们的运行效率和响应能力。
论文三
基于 Takagi-Sugeno 框架的欠驱动系统最优轨迹跟踪方法:自主水下航行器任务案例研究
https://doi.org/10.3390/robotics14040045
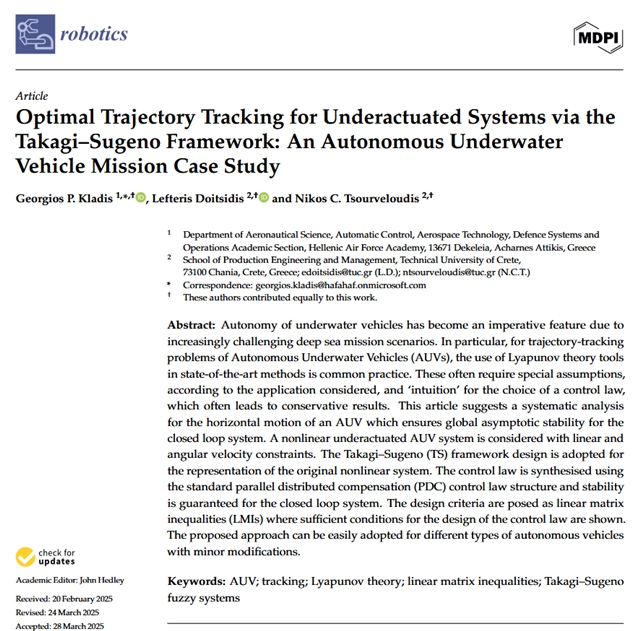
本文提出了一种系统化的分析方法,用于研究 AUV 的水平运动,从而确保闭环系统的全局渐近稳定性。
选题方向参考
在本文中,作者对一种欠驱动自主无人器的水平运动进行了新颖且系统的分析。在未来的工作中,可以将考虑制定一些策略,以使用较为宽松的条件来降低线性矩阵不等式的计算复杂性。此外,还有一些有趣的方面可以考虑:比如修改系统结构,引入干扰项(无论是已知的还是未知的)、参数的不确定性,以及执行器和传感器可能出现的故障。同时,控制律的设计不仅要满足任务目标的要求,还要能够估计出那些未知的参数值。
论文四
基于克里金法方差信息的多机器人路径规划与任务分配,以实现土壤性质的高效映射
https://doi.org/10.3390/robotics14060077
本文提出了一种基于拍卖的多机器人任务分配方案,该方案能够高效协调采样工作,同时结合基于克里金法方差估计的动态采样策略,从而减少所需采样样本的数量,提高每单位样本的信息量。
选题方向参考
在某些实验中,有一个机器人被分配到的采样任务非常少,导致其资源得不到充分利用。未来的研究可以探索解决这种任务分配不均问题的其他方法,比如限制每个机器人任务队列的大小,并测试这种方法是否能提升系统的性能。协调器的 ROS 兼容性,以及利用 move_base 动作客户端来指导机器人的导航功能,使得该系统可以相对容易地作为现实世界中的多机器人系统进行部署和测试。这里展示的多机器人空间数据映射技术,可以轻松应用于其他土壤属性的测量,甚至可以用于环境监测和检查中的其他空间数据的处理。未来的研究还可以探讨其在探索和处理其他空间数据分布方面的有效性。
论文五
在森林中用于导航和测绘的自主移动机器人的现场评估
https://doi.org/10.3390/robotics14070089
本文介绍了一种移动机器人系统,该系统旨在实现自主导航以及森林中树木特征的识别,重点在于对单个树木的位置和树干直径的检测。
选题方向参考
未来的研究可探讨利用覆盖路径规划来提高检测率的效果,同时引入基于人工智能的路径规划算法,以更好地估算地形的可通行性。此外,还可以将测试不同的传感器,例如具有更高点分辨率激光雷达传感器,并在更具挑战性的森林环境中进行实验。对关键点预测和激光雷达关联进行不确定性估计,有助于量化树高和位置估计的可靠性,从而在模糊或嘈杂的情况下提高模型的鲁棒性。此外,通过增加代表不同森林类型、季节变化和光照条件的图像,可以扩大训练数据集,从而提高深度学习模型的泛化能力,并在未知环境中提升性能。除了树高之外,未来的研究还可以致力于估算其他特征,如树高、树冠体积以及树种分类等。采用几何分析或多模态学习模型来实现这一目标。最后,将生成的数字化清单与地理信息系统或森林管理平台连接起来,就能有效将实地数据转化为对生态学家、林业工作者和土地管理者有用的信息了。
论文六
基于采样的路径规划与语义导航技术:适用于复杂的大规模环境
https://www.mdpi.com/2218-6581/14/11/149
本文提出了一种面向高节奏野外机器人作业(例如大规模非结构化环境中的搜救任务)的多智能体路径规划与决策解决方案。
选题方向参考
本文试图将低级别的感知信息与高级语义地图中的线索结合起来,以进行决策制定。此外,由于本研究的重点在于语义推理和决策过程,而非地图本身,因此未来可以用当前文献中存在的其他更复杂的语义映射方法来替代基于位置历史的语义地图,从而进一步提升搜索性能。POMDP 状态转换和观测模型未来也有潜力被扩展到那些不一定由走廊、房间和交叉点构成的各种环境中。此外,这些映射和推理技术还允许使用语义标签,这些标签可以从除激光扫描以外的其他多传感器数据中推断出来。由于观测数据是以概率方式记录的,因此未来可以同时利用不同传感器方式获得的标签信息,从而构建出一个统一的概率分布模型。
期刊介绍
主编:Prof. Dr. Marco Ceccarelli,niversity of Rome Tor Vergata,Italy
Robotics (ISSN: 2218-6581) 期刊最新影响因子 3.6, 5年影响因子 4.0,在Robotics领域分区位居JCR Q2。期刊最新 CiteScore: 7.4, 在 Control and Optimization, Mechanical Engineering, Artificial Intelligence 三个领域均位于Q1,在 Control and Optimization 领域中排名前Top10%。Robotics 期刊创刊于2012年,旨在发表机器人系统在理论、设计和应用方面的最新发展,涵盖人形机器人、服务与医疗机器人、农业机器人、工业机器人与自动化、教育机器人、机器人与人工智能、软体机器人、智能机器人与机电一体化、飞行机器人、机器人的传感与控制以及人机交互等前沿方向。期刊目前已被Scopus, ESCI (Web of Science), dblp, Inspec 等多个数据库收录,同时与国际协会 IFToMM、TROGSS、RSS 为合作伙伴。
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。