清华大学冯伟教授团队联合英国杜伦大学Yunfei Chen教授、东南大学金石教授、美国奥本大学Shiwen Mao教授等在中国工程院院刊Engineering发表题为“6G Space–Air–Ground Integrated Networks for Unmanned Operations: Closed-Loop Model and Task-Oriented Approach”(面向无人作业的6G空天地一体化网络——闭环模型与任务驱动方法)的研究性文章。
该研究面向海上资源开发、偏远矿山开采、灾害应急救援等典型无人作业场景,突破传统通信网络以“比特传输”为中心的设计模式,首次提出以感知—通信—计算—控制(SC³)闭环为基本单元的6G空天地一体化网络结构化设计新思路,并构建基于电磁地图的任务驱动通信新方法,使网络能够根据环境变化和任务需求自主完成感知、决策与适变演化,为异构机器人在复杂环境下实现自主协同和智能作业提供基础理论模型与关键技术路径。
当机器人走向无人区:为什么未来网络要更像“神经系统”?
在地下矿井、核污染区域、灾害废墟乃至月球与火星探测场景中,环境往往极端复杂,对智能无人作业需求迫切。随着机器人、机器狗、无人船与无人机等的快速发展,人类正将越来越多高风险任务交由无人系统执行。
单个机器人的感知、计算与作业能力往往有限,无法独立完成复杂任务。多机器人在通信网络的“串联”下协同作业,是应对复杂任务的必由之路。此时,真正决定系统成败的,是感知、通信、计算和控制四个环节能否形成持续闭环。通信的作用,是发挥异构机器人的“团队效应”、实现“能力接力”,让感知信息及时传输、计算结果快速反馈、控制指令实时执行。
论文借用神经系统的反射弧作类比:感受器感知刺激,传入神经传递信号,中枢判断决策,传出神经下发指令,效应器执行动作,环环相扣、缺一不可。作者认为,未来异构机器人编队同样需要一套“神经系统”,其核心不再仅仅是把每个“通信链路”的速率/延时/误码指标不断提高,而要进一步关注贯穿任务执行过程的感知—通信—计算—控制(SC³)闭环(如图1所示)。这意味着未来6G网络将从“比特管道”迈向“智能中枢”,从而支撑无人系统自主运行。
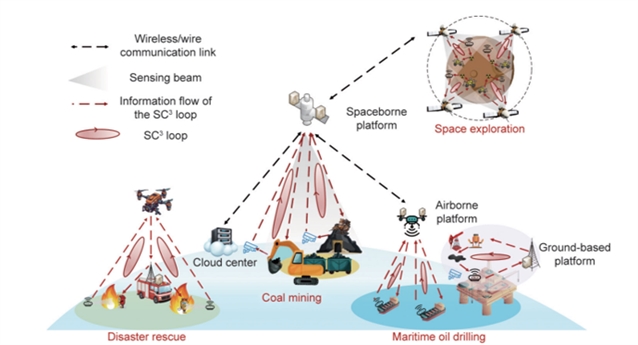
图1.面向无人作业场景的6G空天地一体化网络(SAGIN)示意图
SC³闭环:以“反射弧”作为基本结构来设计、优化网络
如何搭建“神经系统”?论文用一个很直观的类比给出了答案。如图2所示,一个以感知能力见长的机器人(图中称为Sensor)感知环境信息和作业对象状态,通过图中的uploading链路,将信息传递给边缘/云计算服务器,服务器完成态势分析、做出决策,并将控制指令通过图中的downloading链路下发给另一个以执行能力见长的机器人(图中称为Actuator),随着Actuator执行指令,对象状态相应改变,环境也会变化,Sensor随之启动下一轮感知,形成持续闭环。
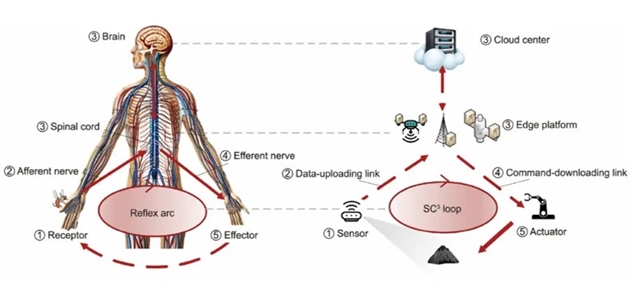
图2.SC³闭环与反射弧的对比图
在SC³闭环中,每一个环节都不再是彼此独立的模块,而是共同围绕任务目标协同运行。在异构机器人场景下,通信需要考虑计算负载,计算需要结合环境变化,控制又必须以实时感知为依据,四个环节形成真正意义上的“任务共同体”。在此基础上,作者进一步提出基于电磁地图的任务驱动网络框架(如图3所示),为以“反射弧”作为基本结构来设计、优化网络提供路径。
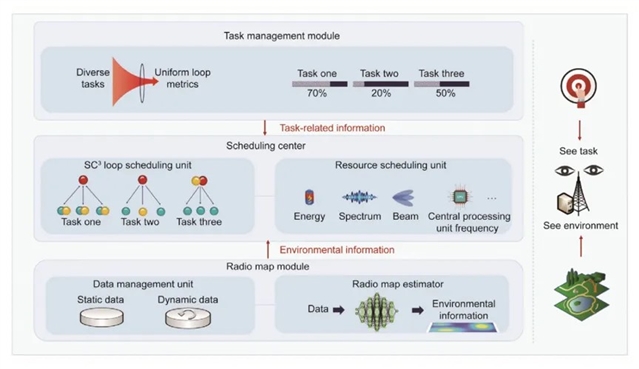
图3.基于电磁地图的任务驱动网络框架示意图
在新框架下,电磁地图模块(Radio map module)提供适配复杂环境的途径,任务管理模块(Task management module)提供“穿透比特、看到意图”的窗口,二者在调度中心统筹下,使网络具备“看得见环境、读得懂任务、跟得上变化”的能力。6G空天地一体化网络,将从“连接工具”走向“任务系统”,真正具备“神经系统”的基本能力——不仅能够连接万物,更能够理解环境、理解任务,并围绕任务自主组织整个网络运行。
为什么“懂任务”的网络,比“跑得快”的网络更重要?
通信网络往往追求“更快”,从2G到5G,人们不断追求更高的数据速率、更低的通信时延和更可靠的无线连接。然而,当网络开始服务机器人、无人机等智能系统时,仅仅提升通信性能已经不足以解决问题。机器人需要完成任务,网络的作用是让信息流转起来,让机器人编队可以更高效地“干活儿”。
为了实现这一目标,论文提出新的闭环性能指标——闭环负熵率(CNER),不再只关注链路的速率与时延,而是衡量SC³闭环中有多少信息真正转化为任务价值。换句话说,它衡量的不再是“发送了多少数据”,而是“流转了多少有用信息”、让作业对象距离目标状态更近。
基于闭环负熵率新指标,作者提出任务驱动的两级闭环调度:长时间尺度下按任务动态构建或释放SC³闭环,实现资源重构;短时间尺度下依据电磁地图动态优化频谱、功率与计算资源,使系统持续保持最优运行状态。
如图4所示,在地面网络盲区,卫星与无人机协同组网,指挥机器人群组完成无人作业任务,共同组成多个SC³闭环。
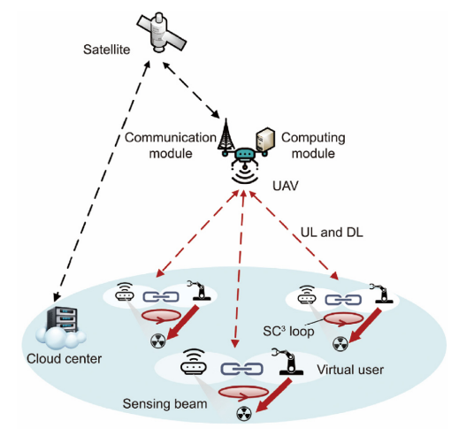
图4.在地面网络盲区,卫星与无人机协同组网,指挥机器人群组完成无人作业任务
仿真结果表明(如图5所示),所提方法相比传统技术,闭环负熵率显著提升,整体LQR代价(越小表明作业对象距离目标状态更近)可降低约40%;当多个SC³闭环同时运行,其LQR代价同样优于传统方案。
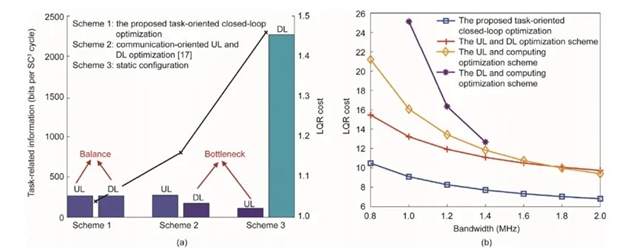
图5.(a)单SC³闭环下的闭环负熵率对比图(b)多SC³闭环下的LQR对比图
这说明,未来网络的关键不再是“谁传得更快”,而是“谁更能完成任务”。也因此,6G的本质转变正在发生:优化对象从通信链路,走向完整任务执行过程,实现从“服务通信”到“服务任务”的范式跃迁。
本文讨论的并不仅仅是一种新的空天地一体化网络架构,而是6G网络设计理念的一次关键转变。作者提出,应将感知—通信—计算—控制(SC³)闭环作为未来网络的基本单元,使网络从“传输数据”走向“完成任务”。在这一框架下,各功能模块围绕同一任务目标协同运行,共同决定无人系统的整体表现。
这项研究指向了6G发展的一个核心趋势:网络竞争的焦点,正在从“更高速率”转向“更强任务支撑能力”。未来,无论是在矿山、远海、极地还是深空,大量机器人都将成为人类能力的延伸。而支撑它们的,将不再只是通信网络,而是一套能够感知环境、理解任务并持续自我调节的智能“神经系统”。(来源:EngineeringJournals微信公众号)
相关论文信息:https://www.sciencedirect.com/science/article/pii/S2095809925004941